FOTIS INTER
กำลังโหลด · Loading…
กำลังโหลด · Loading…
FOTIS / MARINE / EMBEDDED FIRMWARE
พัฒนาเส้นทางข้อมูล RPM จาก CAN/NMEA2000 ผ่าน ESP32 ไปยัง GPS หรือ COMBOX พร้อมชุดโค้ดและเอกสารสำหรับรับช่วงงาน
พัฒนาเฟิร์มแวร์และเตรียมทดสอบหน้างาน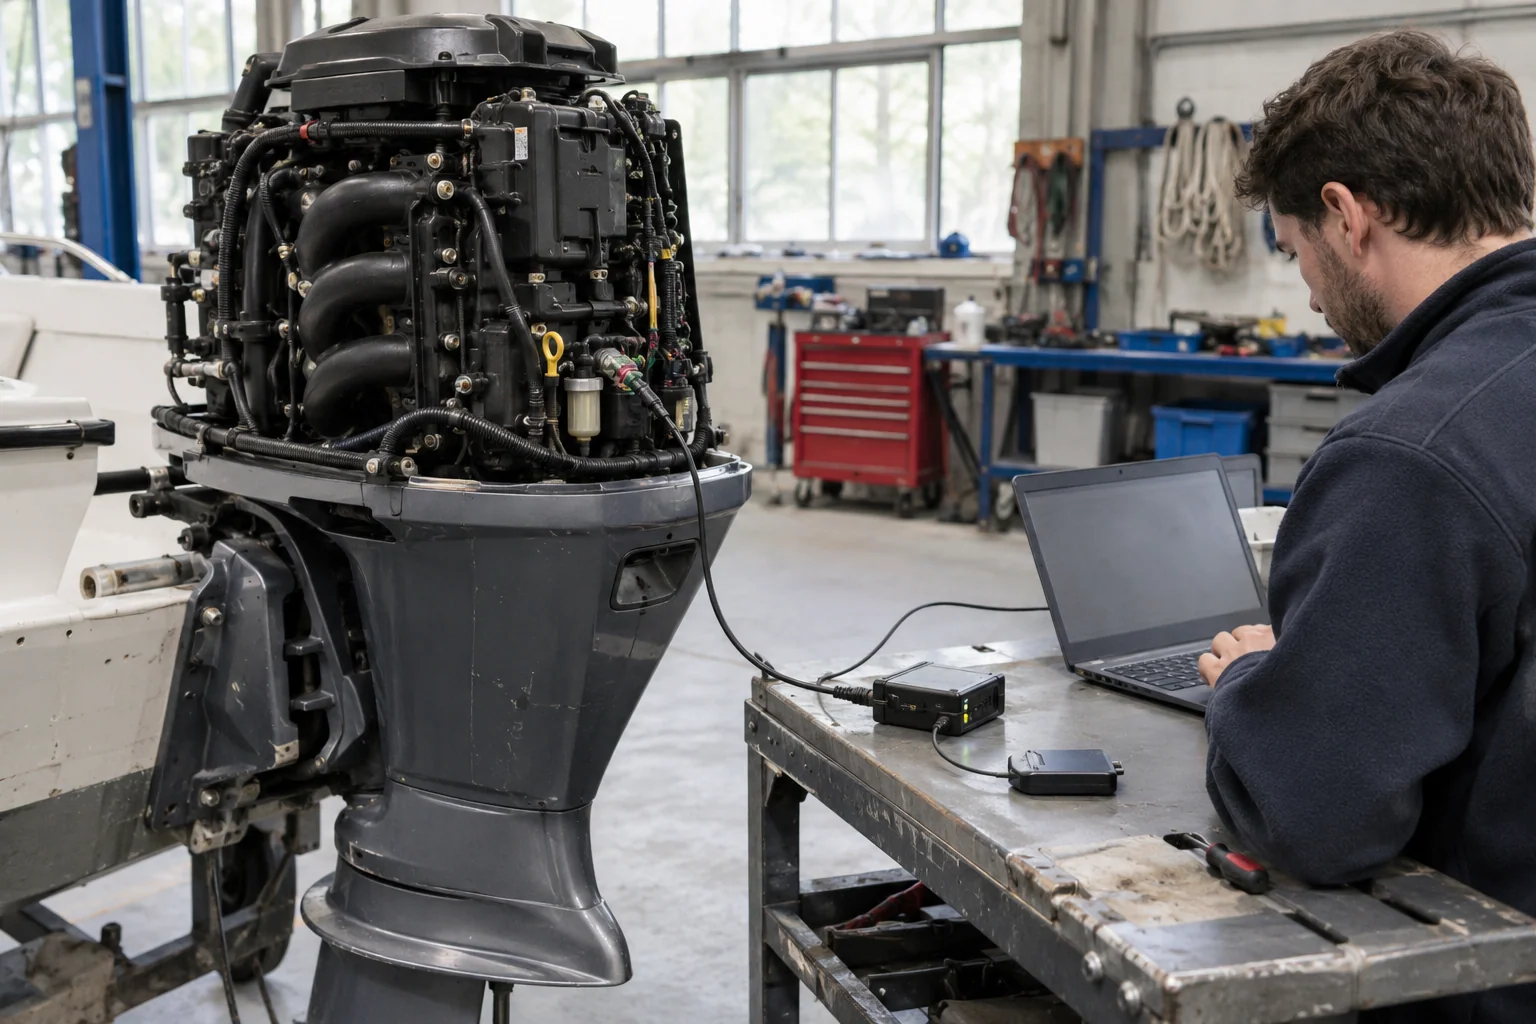
01 / THE OPERATING PROBLEM
งานพัฒนาและวิศวกรรม
ข้อมูลเครื่องยนต์อยู่บนเครือข่ายของเรือ ขณะที่ระบบติดตามรับข้อมูลผ่านอีกอินเทอร์เฟซ งานจึงต้องแยกหมายเลขเครื่องยนต์ ถอดข้อมูลที่รองรับ และจัดรูปแบบส่งออกให้ระบบปลายทางอ่านได้
02 / OUR CONTRIBUTION
เราร่วมจัดโค้ดอ่าน RPM จาก CAN/NMEA2000 การแยก Engine Instance และการส่งข้อมูล RS232 พร้อมตารางข้อมูล CAN คู่มือฮาร์ดแวร์ รูปแบบ packet และรายการตรวจรับสำหรับผู้ดูแลต่อ
03 / THE WORK PRODUCED
INFORMATION / OPERATING VALUE
04 / SOURCE MATERIAL
แบบ เอกสาร และหน้าจอตัวอย่าง พร้อมระบุที่มาและขอบเขตของแต่ละชิ้น กดขยายเพื่อดูรายละเอียด
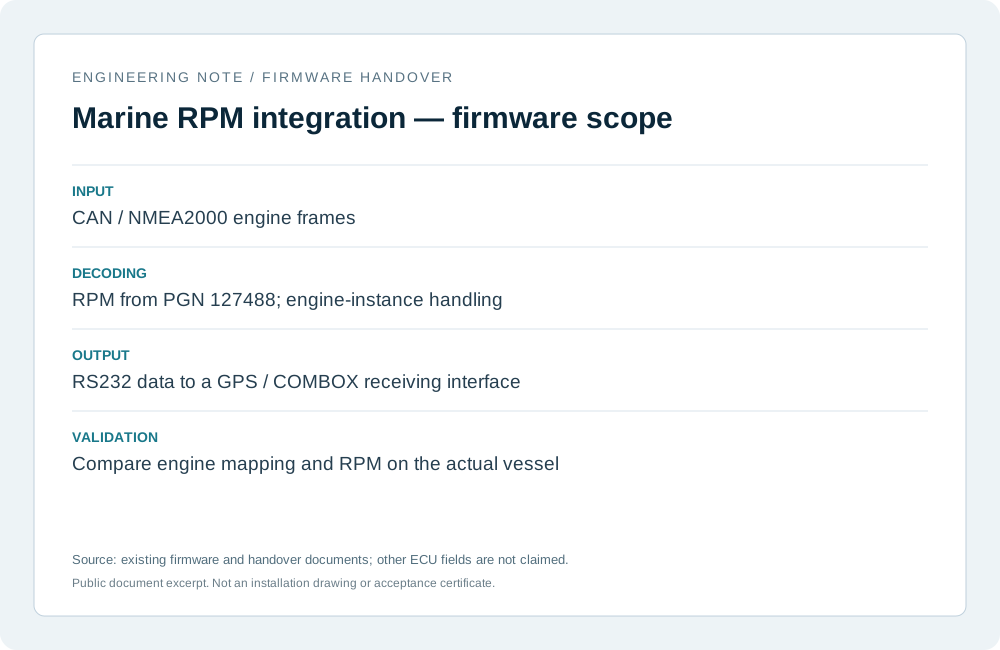
สรุปจากโค้ดและคู่มือส่งต่อ
สรุปเส้นทาง CAN/NMEA2000 → การอ่าน RPM → RS232 จากโค้ดและคู่มือที่มี พร้อมแยกสิ่งที่ต้องตรวจเทียบบนเรือจริง
ที่มา: README, firmware และ handover checklist ของงาน Honda Marine CAN Busไม่กล่าวว่าอ่าน ECU ได้ทุกค่า หรือทดสอบครบทุก Engine Instance แล้ว
CURRENT STATUS / SCOPE
โค้ดปัจจุบันเน้น RPM ส่วนข้อมูลอุณหภูมิ เกียร์ และสถานะเฉพาะผู้ผลิตยังต้องพัฒนาและยืนยันเพิ่ม การอ่านครบทุกเครื่องต้องตรวจเทียบกับเรือจริง
คุยได้จากจุดที่มีโจทย์และข้อมูลชัดเจน แล้วตกลงส่วนที่จะพัฒนา การเข้าถึงอุปกรณ์ และวิธีทดสอบก่อนขยายขอบเขต
LET’S BUILD TOGETHER
เล่ากระบวนการ อุปกรณ์ที่มี และผลลัพธ์ที่ทีมต้องใช้ เราจะช่วยคุยขอบเขตและสิ่งที่ต้องตรวจหน้างานต่อ