FOTIS INTER
กำลังโหลด · Loading…
กำลังโหลด · Loading…
FOTIS / ROBOTICS / MACHINE VISION
เชื่อมฐานหุ่นยนต์ แขนตรวจ กล้อง และแสง UV ให้เป็นสถานีตรวจใต้รถ พร้อมงานออกแบบและเอกสารสำหรับรับช่วงดูแลระบบ
พัฒนาระบบและจัดทำเอกสารส่งมอบ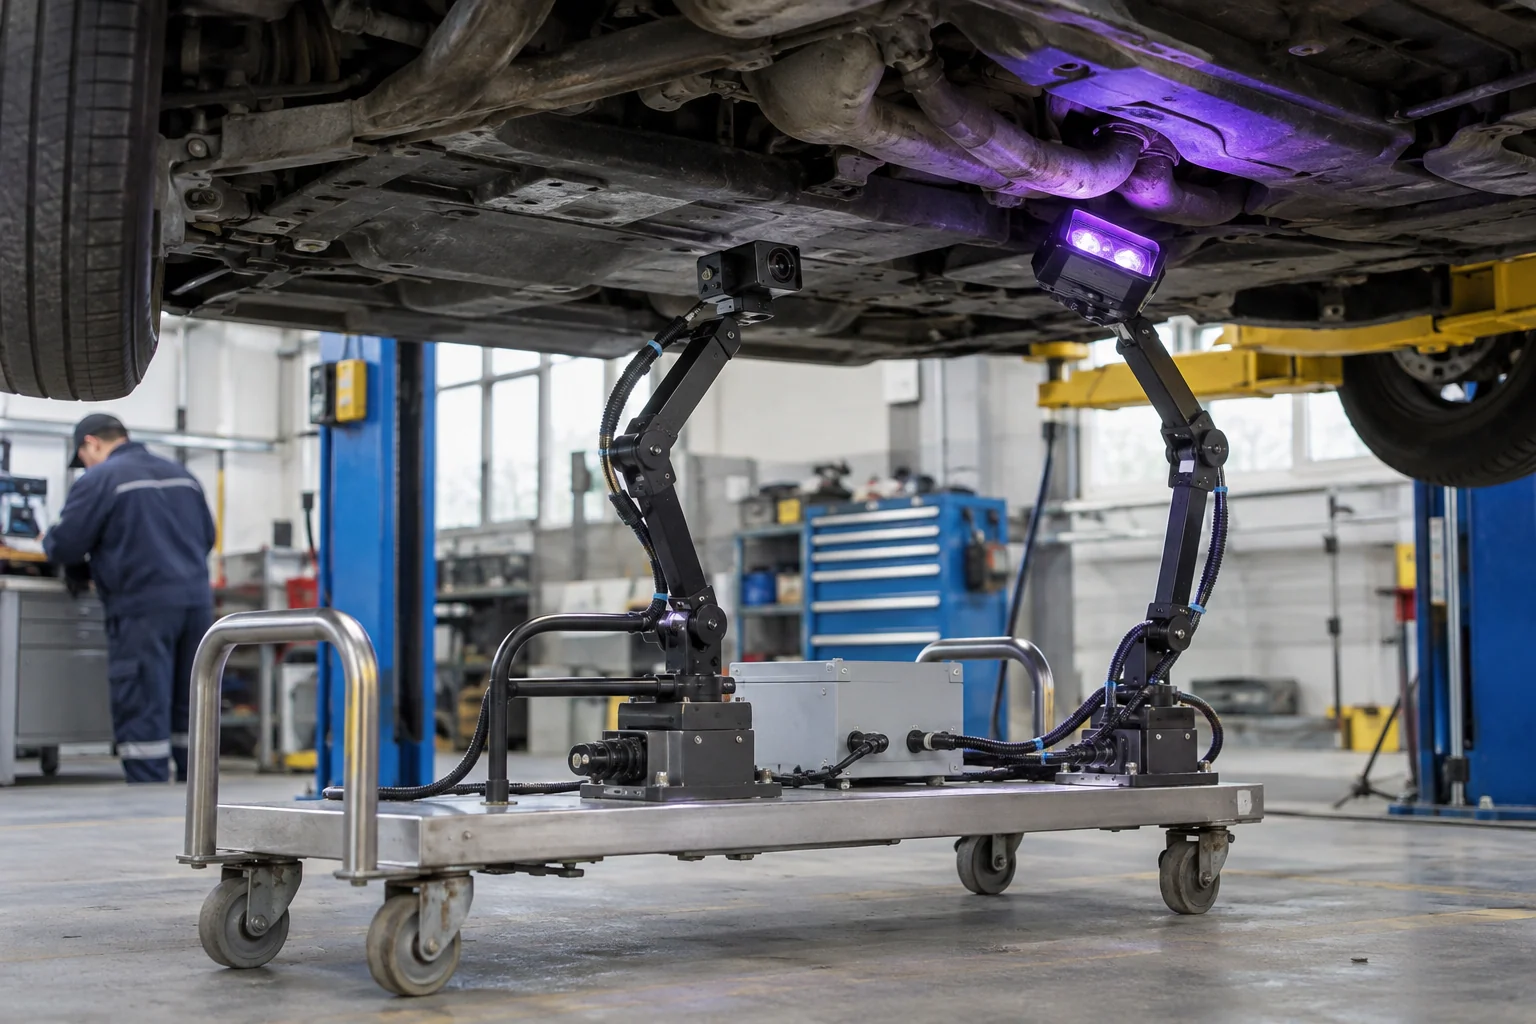
01 / THE OPERATING PROBLEM
งานพัฒนาและวิศวกรรม
ใต้ท้องรถมีพื้นที่เข้าถึงจำกัด จุดตรวจหลายตำแหน่ง และเงื่อนไขภาพที่ต่างจากการตรวจชิ้นงานบนโต๊ะ งานนี้จึงต้องคิดทั้งการเข้าตำแหน่งของหุ่นยนต์ การจัดกล้องและแสง และการส่งภาพให้ผู้ใช้งานตรวจสอบต่อ
02 / OUR CONTRIBUTION
งานที่เราร่วมทำครอบคลุมฐานและโครงสร้างหุ่นยนต์ แขน FR3 สองแขน ชุดกล้องและแสง UV การจัดองค์ประกอบ LiDAR และสถานีแสดงผล รวมถึงจัดระเบียบแบบอุปกรณ์และเอกสารสำหรับการส่งต่อหน้างาน
03 / THE WORK PRODUCED
INFORMATION / OPERATING VALUE
04 / SOURCE MATERIAL
แบบ เอกสาร และหน้าจอตัวอย่าง พร้อมระบุที่มาและขอบเขตของแต่ละชิ้น กดขยายเพื่อดูรายละเอียด
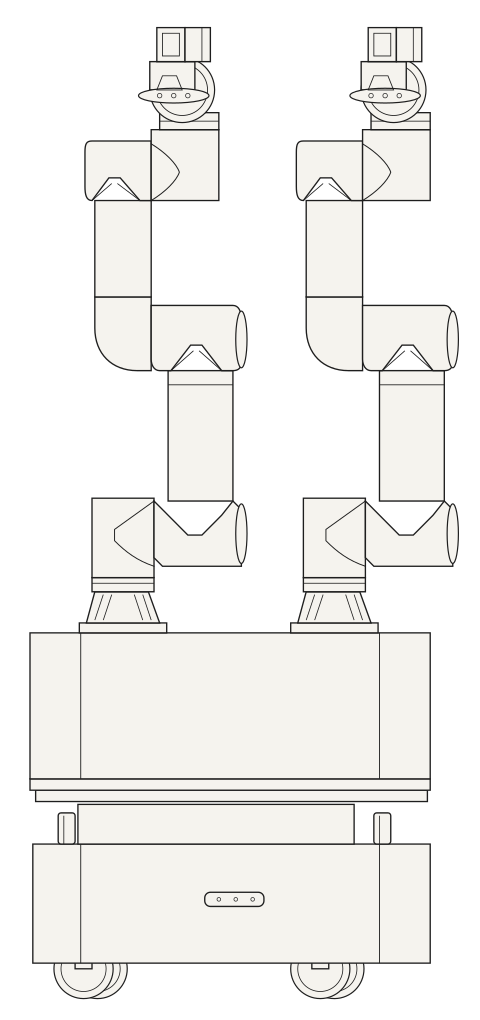
แบบวิศวกรรมฉบับทบทวน
ภาพด้านหน้าตัดจากแบบ GA ที่จัดทำในโครงการ แสดงฐานและแขนตรวจสองชุด โดยนำมิติ รหัสเอกสาร และข้อมูลหน้างานออก
ที่มา: แบบ Robot GA ฉบับ D25เป็นตัวอย่างงานออกแบบและเอกสาร ไม่ใช่ภาพติดตั้งหรือผลตรวจรับ
CURRENT STATUS / SCOPE
บทเล่านี้อธิบายขอบเขตงานพัฒนาและเอกสาร ไม่ได้ระบุว่าผ่านการตรวจรับหน้างานแล้ว ประสิทธิภาพและเกณฑ์ตรวจต้องยืนยันกับชิ้นงานและสถานีจริง
คุยได้จากจุดที่มีโจทย์และข้อมูลชัดเจน แล้วตกลงส่วนที่จะพัฒนา การเข้าถึงอุปกรณ์ และวิธีทดสอบก่อนขยายขอบเขต
LET’S BUILD TOGETHER
เล่ากระบวนการ อุปกรณ์ที่มี และผลลัพธ์ที่ทีมต้องใช้ เราจะช่วยคุยขอบเขตและสิ่งที่ต้องตรวจหน้างานต่อ