FOTIS INTER
กำลังโหลด · Loading…
กำลังโหลด · Loading…
FOTIS / ROBOTICS / MACHINE VISION
将机器人底座、检测机械臂、相机与紫外光源整合为车底检测站,并准备工程及交接文档。
系统开发与交接准备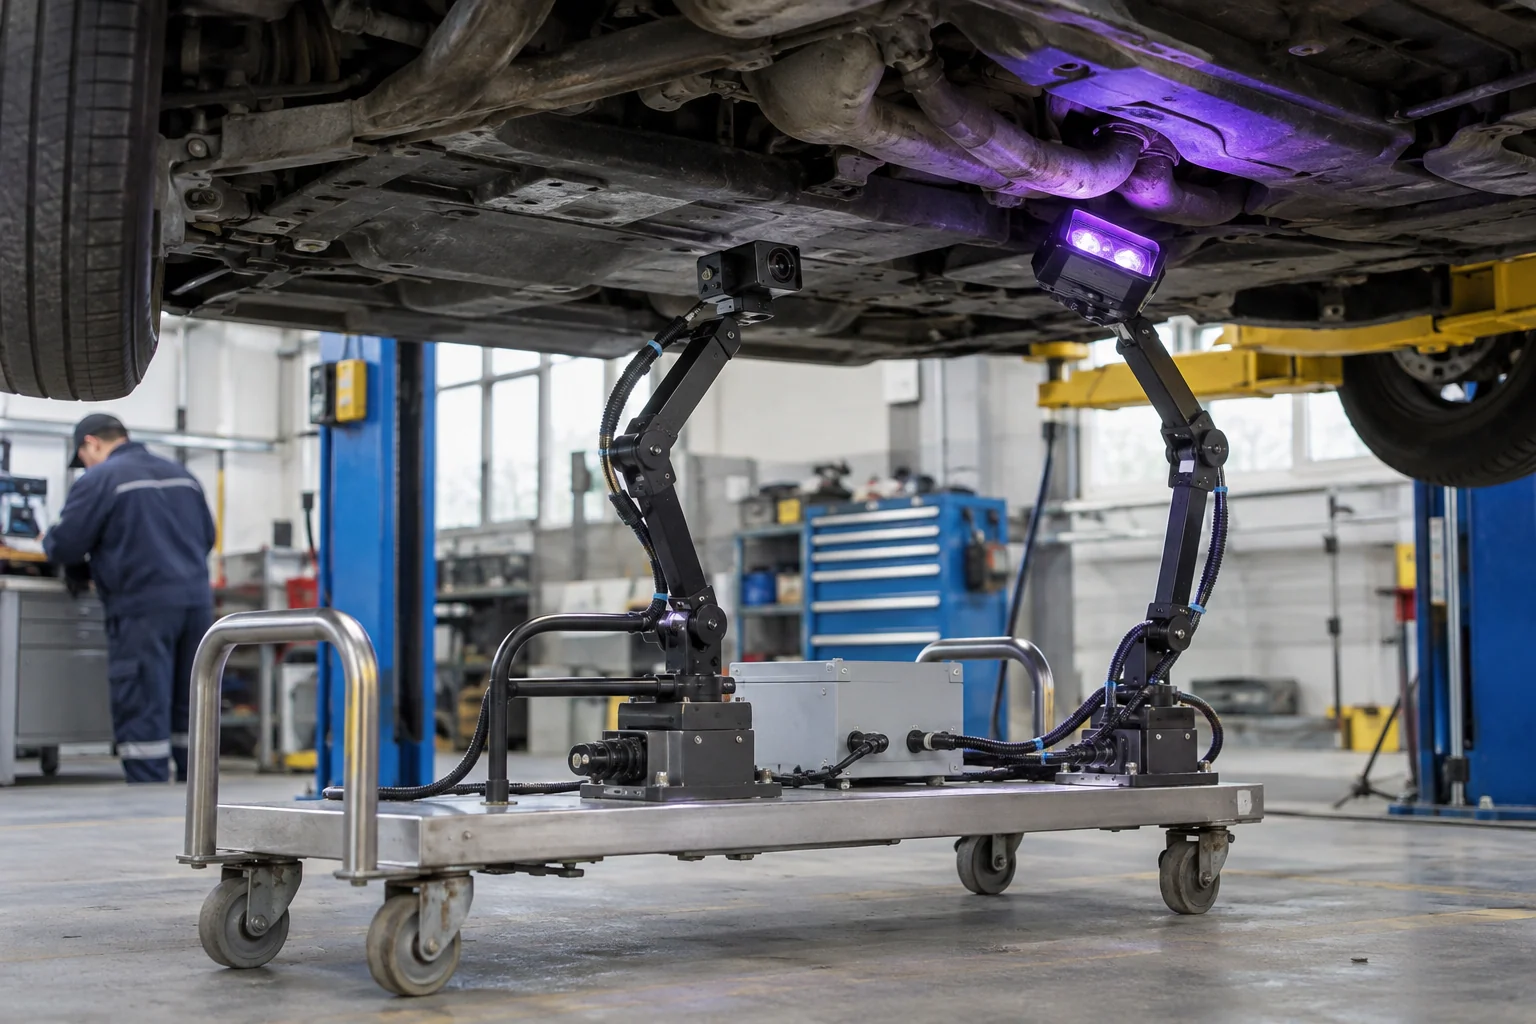
01 / THE OPERATING PROBLEM
工程开发
车底空间受限,检测点分散,成像条件不同于台面检测,需要共同规划机器人定位、相机光源布置及操作人员复核。
02 / OUR CONTRIBUTION
工作涵盖机器人底座与结构、两台 FR3 机械臂、相机及紫外组件、LiDAR 布置与显示站,以及设备图纸和现场交接文档。
03 / THE WORK PRODUCED
INFORMATION / OPERATING VALUE
04 / SOURCE MATERIAL
图纸、文档及界面摘录,标明来源与范围,可放大查看。
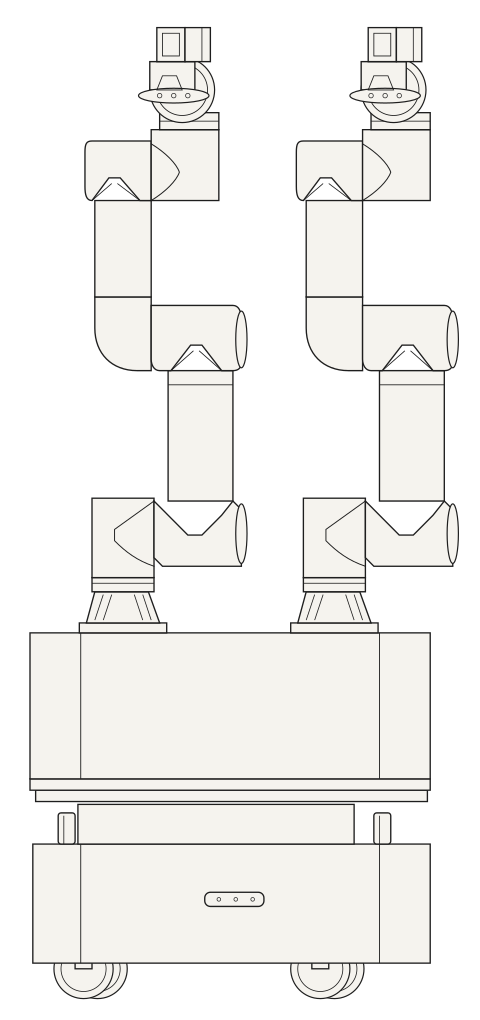
工程复核图
摘自项目总体布置图的正视图,展示底座与两组检测机械臂;已移除尺寸、文件标识及现场信息。
来源:Robot GA 图纸 D25 版属于设计及文档示例,并非安装照片或验收结果。
CURRENT STATUS / SCOPE
本案例介绍开发与文档工作,不代表已完成现场验收。检测性能和判定标准须在实际工位及工件上验证。
可从明确问题与可用数据开始,先约定开发工作、设备访问及验证方法,再扩大范围。